Wichtige Aufgabe: Verlinken Sie hier Ihre Arbeitsergebnisse
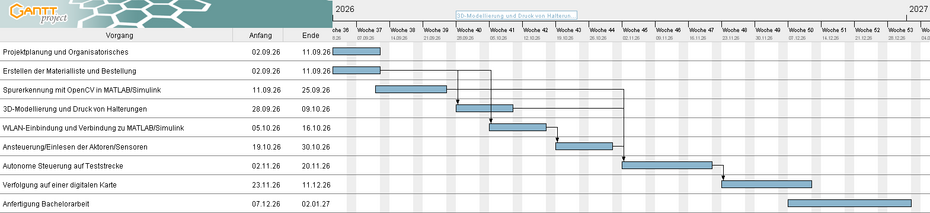
| Projektplan
|
|
|
Tabelle 1: QRacer - Projektplan
|
AP
|
KW
|
Aufgabe
|
Umfang in h
|
Arbeitsergebnis
|
Status
|
| 01 |
36 |
- Sicherheitseinweisung für das Labor durchgeführt
- SVN Einführung, Projekt angelegt, BOM-Vorlage abgelegt
- Bewertungskriterien BA besprochen, Anmeldebogen ausgefüllt
- Bachelorarbeit anmelden
- Transponder von Hr. Ebmeyer
- Wiki Schreibrechte anfragen
- Planung des Fahrzeugs bis Ende KW 36 (Aufgaben 1-3)
- 1. Recherche bestehender Modelle
- 2. Bewertung der Lösungen mittels morphologischem Kasten
- 3: Aufstellung einer Materialliste und Beschaffung vor Beginn der Arbeit
- Projektplan erstellen
- Besprechung der Ergebnisse mit Prof. Schneider
|
- 0,2
- 0,5
- 0,4
- 0,2
- 0,2
- 0,2
- 5
- 1,3
|
|
|
| 02 |
37 |
- Einarbeitung in Simulink
- OpenCV Einbindung in MAtlab/Simulink
|
|
- Onramp-Kurs begonnen
- nicht begonnen
|
|
| 03 |
38 |
- Beantworten Sie die Fragen:
- Wozu dient der Fahrtenregler?
- Was ist Odometrie?
- Wie liest man den Inkrementalgeber (Hall A/B/C) des Motors aus?
- Wie messen wir die "Radumdrehungen"?
- Nach Entscheidung für "Kategorie" Produktvergleich.
- Fertigstellung der BOM und Besprechung mit Herrn Ebmeyer. Bestellen der Bauteile, die fehlen.
- Recherche Hall-Sensor - Hacker anrufen (DE). Welches ist das Bezugspotential? Brauchen wir einen Impedanzwandler für ein sauberes Signal Hall A, B, C.
- Spannungsversorgung des Fahrwerks und Arduino Uno R3 über die Akkus. Verifizierung des Plans mit M. Ebmeyer.
- Ansteuerung des Fahrwerks (Antrieb, Lenkung) über den Arduino. Achtung: Q hat 3,3 V PWM! Pegelwandler notwendig.
- Einlesen der Motordrehzahl (Geschwindigkeit vor/zurück) mit Arduino.
- Spurerkennung ohne OpenCV in MATLAB/Simulink
|
|
|
|
→ zurück zum Hauptartikel: Q-Racer
