Escape Game: Escape the Lever
| Autoren: | Jonas Goldenstedt, Daniel Luckert, Ramo Agic |
| Betreuer: | Prof. Göbel |
Einleitung

Im Escape-Rätsel „Escape the Lever“ müssen die Spieler mit Hilfe des Hebelgesetzes eine passende Kombination aus Gewicht und Aufhängeposition ermitteln, um eine vorgegebene Kraft am Sensor zu erzeugen. Der Hebel besitzt einen festen Drehpunkt. Der linke Hebelarm drückt nach oben gegen einen Kraftsensor, dessen Abstand zum Drehpunkt fest angegeben ist. Auf der rechten Seite befinden sich definierte Aufhängepositionen für Gewichte mit bekannten Massen. Die erzeugte Sensorkraft hängt von der angebrachten Masse und ihrem Abstand zum Drehpunkt ab.
Das Display zeigt die zu erreichende Kraft (Sollwert) an, beispielsweise "100N". Dem Spieler wird eine vordefinierte Aufhängeposition zufällig ausgewählt und durch eine LED angezeigt. Die Spieler müssen dann für diese Position das passende Gewicht berechnen und auswählen.
Anschließend wird das Gewicht an der entsprechenden Position angebracht und der Aufbau vollständig losgelassen. Der Arduino prüft mit Hilfe der Anpresskraft, ob die gemessene Kraft für eine festgelegte Zeit innerhalb des zulässigen Toleranzbands liegt. Sind die Bedingungen erfüllt, ist das jeweilige Level bestanden.
Der Spielcharakter soll durch eine beigelegte Geschichte abgerundet werden, um das Lernerlebnis der Spielenden zu verbessern. In dieser Geschichte befinden sich die Spielenden in einem Szenario, in welchem sie sich als Schatzsuchende vor dem Eingang zu einer Höhle befinden, in welcher ein Schatz versteckt ist. Unglücklicherweise wird der Eingang der Höhle aber durch einen Felsbrocken versperrt. Daher müssen die Spielenden einen Hebel verwenden, um das Hindernis aus dem Weg zu räumen. Das Spiel soll mit unterschiedlichen Leveln in verschiedenen Schwierigkeitsgraden die Spielenden Stück für Stück an das Hebelgesetz heranführen und den Einfluss der Hebellänge und der Gewichtskraft auf die resultierende Kraft verdeutlichen. Um die Schwierigkeitsgrade zu definieren, können verschiedene Parameter verwendet werden, die im Laufe des Projektes festgelegt werden müssen. Zu den verschiedenen Faktoren, die die Schwierigkeit erhöhen können zählen: Begrenzung der Zeit oder der Versuche zum lösen eines Levels, bewusster Einsatz von Signaletik für visuelle Hilfen zur Spiellösung (LEDs am Hebelarm zur Signalisierung der Gewichtsposition) oder Anzahl der Gewichtspositionen, die für die Lösung des Levels nötig sind. Zunächst soll aber das erste Level ohne jegliche Restriktionen auskommen, da die Spielenden erstmal ohne Zeitdruck oder begrenzte Versuche ausprobieren sollen. In den anschließenden Leveln wird dann schrittweise die Schwierigkeit erhöt. Sind alle Level erfolgreich abgeschlossen, wird ein Lösungscode am Display angezeigt.
Lernziel: Das Rätsel vermittelt spielerisch das Hebelgesetz sowie den Zusammenhang zwischen Masse, Gewichtskraft und Hebelarm. Die Spieler übertragen ihre Berechnung auf einen praktischen Aufbau.
Schwierigkeitsgrad: Variabel, Schulphysik reicht zum Lösen.
Erweiterung des Spielprinzips in Technik und Theorie/Physik: Beispielsweise automatisiertes Verfahren des Gewichtshalters nach Eingabe durch die Spieler, ergänzt durch akustisches oder haptisches Feedback. Eine weiterführende Variante kann die automatische Positionierung um einen geschlossenen Regelkreis erweitern.
Anforderungen
Das System muss den Spielern ermöglichen, durch Auswahl einer Masse und ihrer Aufhängeposition eine vorgegebene Sensorkraft zu erzeugen. Die Lösung wird anhand der gemessenen Kraft geprüft.
Priorität 1 bezeichnet Pflichtanforderungen, Priorität 2 optionale Funktionen.
| ID | Inhalt | Prio | Ersteller | Datum | Geprüft von | Datum |
|---|---|---|---|---|---|---|
| 1 | Das Netzteil muss eine Ausgangsspannung von 12 V zur Versorgung des Systems bereitstellen. | 1 | J. Goldenstedt | 03.10.2026 | - | - |
| 2 | Die Kraftmessung muss für Anhängegewichte im Bereich von 100g bis 750g eine Genauigkeit von höchstens ±5 % einhalten. | 1 | J. Goldenstedt | 03.10.2026 | - | - |
| 3 | Gehäuse und Gewichtshalter müssen mittels 3D-Druck gefertigt werden. | 1 | J. Goldenstedt | 03.10.2026 | - | - |
| 4 | Das Display muss die für die aktuelle Aufgabe zu erreichende Sensorkraft in N anzeigen und nach akzeptierter Lösung den Escape-Code anzeigen. | 1 | D. Luckert | 03.10.2026 | - | - |
| 5 | Der Drehpunkt des Hebels muss während des Spiels unverändert bleiben. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 6 | Der linke Hebelarm muss die durch das rechts angebrachte Gewicht erzeugte Druckkraft auf den Kraftsensor übertragen. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 7 | Der Abstand zwischen Drehpunkt und Sensorkontakt muss am System in mm angegeben sein und die Gesamtmasse jeder verwendbaren Gewichtseinheit einschließlich ihrer Aufhängung muss in g angegeben sein. Auf korrekte Umrechnung der verwendeten physikalischen Einheiten wie z.B. Kraft in Newton zu Masse in Gramm ist zu achten. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 8 | Der rechte Hebelarm muss mindestens drei numerierte Aufhängepositionen mit angegebenem Abstand zum Drehpunkt in mm bereitstellen. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 9 | Jede Spielaufgabe muss mit den bereitgestellten Gewichten und Aufhängepositionen innerhalb der zulässigen Krafttoleranz lösbar sein. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 10 | Die Eigenmomente des unbelasteten Hebelaufbaus müssen mechanisch ausgeglichen sein. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 11 | Das System soll eine Aufhängeposition zufällig aus den für die aktuelle Aufgabe lösbaren Positionen auswählen und durch eine zugeordnete LED anzeigen für den Spieler. | 2 | Ramo Agic | 03.10.2026 | - | - |
| 12 | Das System muss eine Rücksetzfunktion haben um einen erneuten, korrekten Spielstart zu ermöglichen bei Fehlern oder sonstigen, unvorhergesehen Spielabbrüchen. | 1 | Ramo Agic | 03.10.2026 | - | - |
| 13 | Das Spiel muss in einem Modus durch seine Implementierung verhindern, dass ein stumpfes ausprobieren zum Ziel führt. | 2 | Jonas Goldenstedt | 09.10.2026 | - | - |
| 14 | Das Spiel muss eine Auswahl des Schwierigkeitsgrades zur Verfügung stellen und anhand des Schwierigkeitsgrades unterschiedlich komplexe Lösungsanforderungen stellen. | 2 | Jonas Goldenstedt | 09.10.2026 | - | - |
Beachten Sie den Artikel: Formulierungsregeln für Anforderungen
Funktionaler Systementwurf
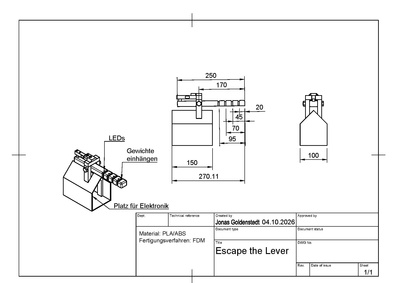
Das System muss über ein Hebelsystem eine vom Spielenden angebrachte Kraft sensorisch erfassen. Es muss die gemessene Kraft mit den vorgegebenem Sollwert vergliechen werden und bei erfolgreicher Übereinstimmung die Lösung (ein Code) visuell ausgegeben werden.
1. Mechanische Funktion
- Hebel mit festem Drehpunkt
- definierte Aufhängepositionen
- Aufnahme von Gewichten
- Kraftübertragung auf den Sensor
2. Krafterfassung
- Erfassung der Anpresskraft
- Umwandlung in ein elektrisches Messsignal
- Übermittlung des Messwerts an den Mikrocontroller
3. Steuerung und Auswertung
- Vorgabe bzw. Ermittlung des Sollwerts
- Vergleich von Soll- und Ist-Kraft
- Toleranz- und Zeitprüfung
- Erkennung der korrekten Gewichtskombination
4. Benutzerinteraktion
- Anzeige des Sollwerts
- Anzeige der vorgegebenen Aufhängeposition
- Signalisierung über LEDs
- Auswahl des Schwierigkeitsgrades
- Ausgabe des Lösungscodes
5. Ablauf / Funktionslogik
- Rätselwert vorgeben
- Gewicht positionieren
- Hebel loslassen
- Kraft und Position prüfen
- Bei erfolgreicher Prüfung Code ausgeben
Technischer Systementwurf

1. Mechanische Funktion
- Eine im FDM-Verfahren gefertigte Struktur, stellt eine robuste Hebelaufhägung bereit
- Der Hebel selbst wird auch im FDM-Verfahren aus einem festen Kunstoff gefertigt
- Durch eine Spielpassung wird der Hebel auf einer Schraube gelagert, sodass die Kraft zuverlässig auf den Sonsor übertragen wird
2. Elektrische Funktion
- Ein 230V Netzteil versorgt den Arduino mit 12V Gleichspannung
- Der Arduino wandelt die 12V über den StepDown-Regler in seine Betriebsspannung von 5V um
3. Krafterfassung
- Durch einen Sensor welcher an an einem Microcontroller angeschlossen ist (Pins: +, -, S) wird die Kraft in einen Spannungswert (0V-5V) umgewandelt
- Der Analog-Digitalwandler des Microcontrollers übersetzt diese Spannung in eine Ganzzahl
- Die Ganzzahl wird durch einen Umrechnungsfaktor in die anliegende Kraft (in N) übersetzt
4. Steuerung und Auswertung
- Der Microcontroller generiert nach eingestellten Parametern einen Soll-Wert für die Kraft (in N)
- Der Microcontroller vergleicht den gemessenen Wert mit dem Soll-Wert
- Wenn die Differenz der beiden Werte für die Vorgabezeit kleiner der vorgegebenen Toleranz ist, wird das Spiel als erfolgreich ausgewertet
5. Benutzerinteraktion
- Der Microcontroller übermittelt die Daten zur Visualisierung an ein LCD per I²C
- Es wird der Sollwert der Kraft angezeigt
- Es wird die vorgegebene Aufhängeposition durch eine LED angezeigt
- Es wird die aktuell gemessene Kraft angezeigt (optional)
- Es wird der Schwierigkeitsgrad angezeigt
- Es wird bei erfolgreicher Lösung der konfigurierte Lösungscode ausgegeben
Komponentenspezifikation
Die Komponentenspezifikation beschreibt anschließend genau, welche Anforderungen eine einzelne Komponente erfüllen muss.
Sie beantwortet die Frage: Welche Eigenschaften muss jede konkrete Komponente erfüllen?
| ID | Anzahl | Kosten pro Stück € | Summe | Bezeichnung / Komponente | technische Bezeichnung | Beschreibung | Datenblatt | Abbildung |
|---|---|---|---|---|---|---|---|---|
| 1 | 1x | 23,70€ | 23,70€ | Mikrocontroller-Board | Arduino UNO R3 | Der Mircocontroller mit dem ATmega328P verfügt über 14 digitale I/O - Schnittstellen, sechs davon können als PWM Ausgang genutzt werden. Des weiteren sind sechs analoge Eingänge die die Verarbeitung analoger Signale vorhanden | Datenblatt Arduino Uno |  |
| 2 | 1x | 9,90€ | 9,90€ | LCD 20 x 4 Zeichen | LCD 20 x 4 Zeichen | Das 20×4-Zeichen-LCD verfügt über einen PCF8574-Adapterchip und eine blaue Hintergrundbeleuchtung. Es entspricht dem HD44780-Industriestandard. | Datenblatt | |
| 3 | 5x | 0,09€ | 0,45€ | LED bedrahtet Grün | LED Grün | HuiYuan Opto-Electronic LED 3 mm diffus grün 200 mcd 575 nm 60° | Datenblatt LED Grün | |
| 4 | 5x | 0,08€ | 0,40€ | Widerstand, Metallschicht, 220 Ohm | Widerstand 220 Ohm | Vorwiderstände für die LEDs | Datenblatt Widerstand 220Ohm | |
| 5 | 1x | 2,80€ | 2,80€ | Arcade Button mit Mikrostaster, rot | Taster, rot | Button für den Schwierigkeitsgrad "Schwer" | Datenblatt Arcade Button | |
| 6 | 1x | 3,80€ | 3,80€ | Arcade Button mit Mikrostaster, gelb | Taster, gelb | Button für den Schwierigkeitsgrad "Mittel" | Datenblatt Arcade Button | |
| 7 | 1x | 3,70€ | 3,70€ | Arcade Button mit Mikrostaster, blau | Taster, blau | Button für den Spielstart/Reset | Datenblatt Arcade Button | |
| 8 | 1x | 2,70€ | 2,70€ | Arcade Button mit Mikrostaster, grün | Taster, grün | Button für den Schwierigkeitsgrad "Einfach" | Datenblatt Arcade Button | |
| 9 | 1x | 6,40€ | 6,40€ | A/D Wandler - Waage, 5 kg | 5KG WÄGEZELLE | HX711 24 Bit A/D-Wandler, um das analoge Signal der Wägezelle mit hoher Genauigkeit in ein Gewicht umzurechnen | Datenblatt |  |
| 10 | 1x | 1,60€ | 1,60€ | Piezosummer, passiv, 5V | Piezosummer | Zur Ausgbabe eines Hinbweistons (Rätsel gelöst, Fehler gemacht) | Datenblatt | |
| 11 | 1x | 3,55€ | 3,55€ | Protoshield mit Schraubklemmen | Protoshield mit Schraubklemmen | Zum einfachen und sicheren Befestigen der Leitungen | Datenblatt Protoshield | |
| 12 | 1x | ––––– | ––––– | Filament. PLA 1000g | 3D-Druck aller Einzelteile des Spiels | |||
| 13 | 1x | ––––– | ––––– | Kabel 3m 0,34mm2 | Verkabeln der Komponenten | |||
| 14 | 1x | ––––– | ––––– | externes Netzteil 12V | passendes Netzteil zur stabilen Stromversorgung über das Netz |
Umsetzung (HW/SW)
Hier beschreiben Sie, wie Sie Ihr Projekt gebaut haben. Anhand dieser Dokumente und Beschreibung muss es möglich sein, Ihr Projekt 1:1 nachzubauen!
Das sind Dokumente wie z. B.
- Entwürfe, Skizzen (auch handschriftliche)
- Schaltplan
- Verkabelungsplan
- Pin-Belegungsplan
- CAD-Ansichten
- mathematische Berechnungen
- u.s.w.
Bei allen Dokumenten verlinken Sie dieses mit Ihrem Dokument in SVN!
Komponententest
Ergebnis
Zusammenfassung
Lessons Learned
Projektunterlagen
Projektplan
Projektdurchführung
Tipp 1
Tipp 2
Musterlösung
YouTube Video
Weblinks
Literatur
→ zurück zur Übersicht: WS 26/27: Escape Game